
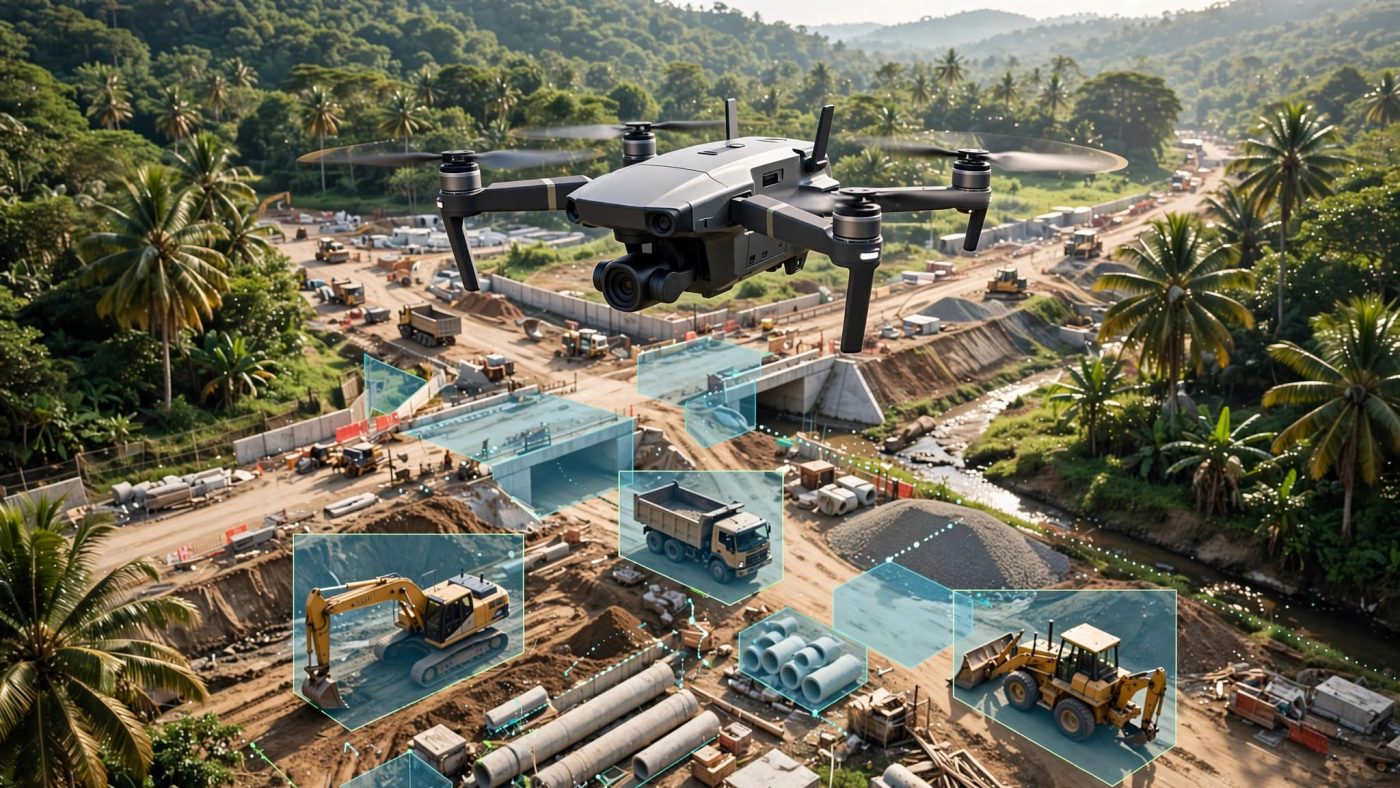
Model AI bisa terlihat akurat di laboratorium, lalu gagal mengenali objek saat drone terbang di lokasi proyek. Dataset lokal drone membantu mengurangi kesenjangan itu dengan merekam kondisi yang benar-benar akan dihadapi sistem.
Untuk pengembangan AI onboard, representasi kondisi lapangan sama pentingnya dengan jumlah gambar. Mulailah dengan menetapkan tugas model, kemudian susun pengambilan data, anotasi, dan pengujian sesuai kebutuhan operasional.
Tetapkan tugas AI sebelum mengumpulkan gambar
Bedakan objek yang dideteksi dan platform pengamatnya
Dataset untuk mendeteksi drone sebagai objek berbeda dengan dataset untuk mendeteksi kendaraan dari kamera drone. Keduanya dapat memakai YOLOv8, tetapi sudut pandang, ukuran objek, dan kelas anotasinya berbeda.
Untuk proyek di Indonesia, tugasnya bisa berupa deteksi kendaraan di area tambang atau identifikasi aset pada inspeksi infrastruktur. Tetapkan kelas berdasarkan keputusan yang ingin diambil operator. Kelas “kendaraan” mungkin cukup untuk menghitung lalu lintas, sedangkan klasifikasi jenis kendaraan membutuhkan label lebih terperinci.
Selain itu, tentukan apakah keluaran berupa bounding box, segmentasi, atau informasi tiga dimensi. Pilihan ini menentukan kebutuhan data sejak awal.
Tentukan batas sistem onboard
AI onboard menjalankan inferensi pada perangkat komputasi di wahana, bukan sekadar memproses gambar setelah penerbangan. Karena itu, dataset harus mencerminkan masukan kamera dan prapemrosesan yang akan digunakan sistem tersebut.
Kemampuan menjalankan model kustom tidak otomatis tersedia pada setiap drone. Pisahkan kebutuhan pengumpulan data dari arsitektur deployment. Ukuran model, kebutuhan memori, konsumsi daya, dan latensi harus masuk rancangan pengembangan.
Rancang akuisisi dataset lokal drone di lapangan
Rekam variasi yang relevan dengan operasi
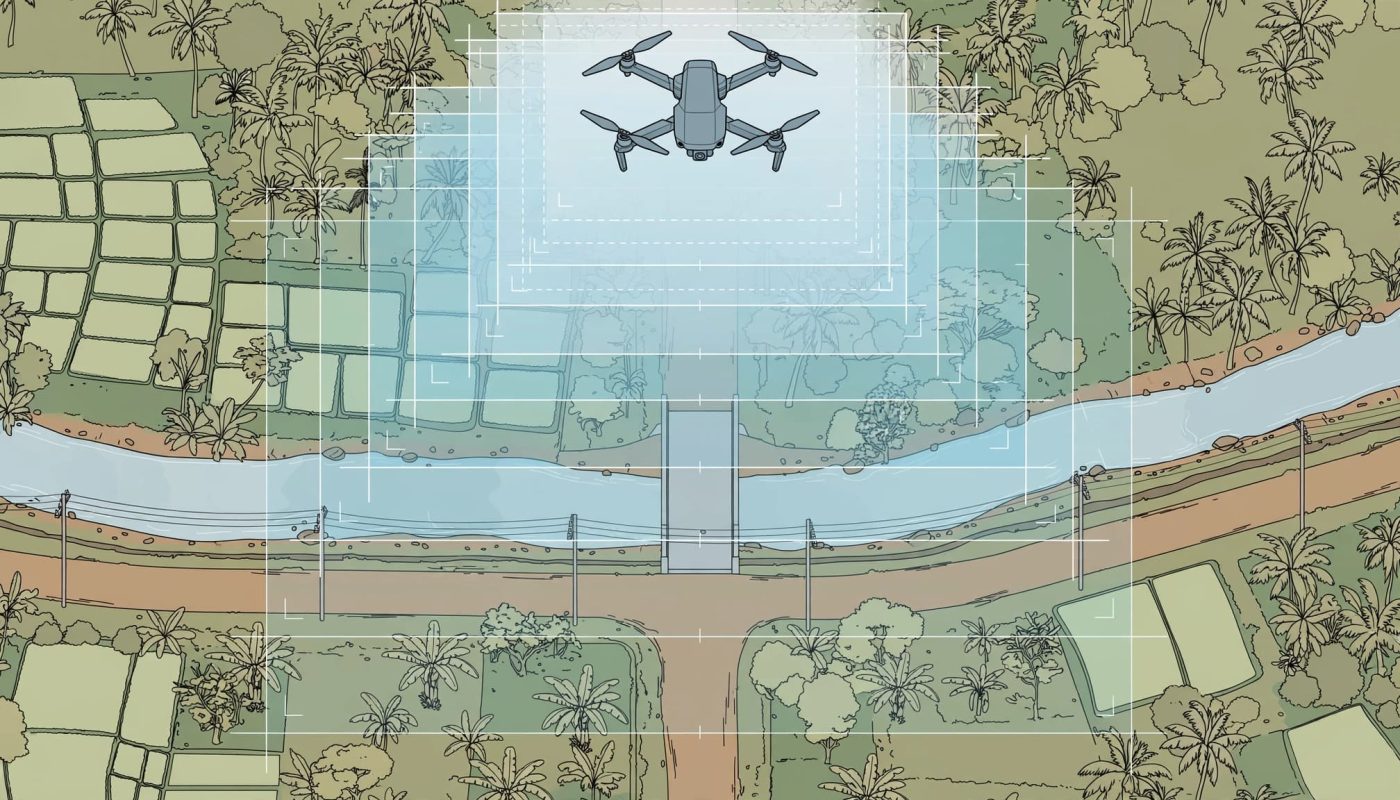
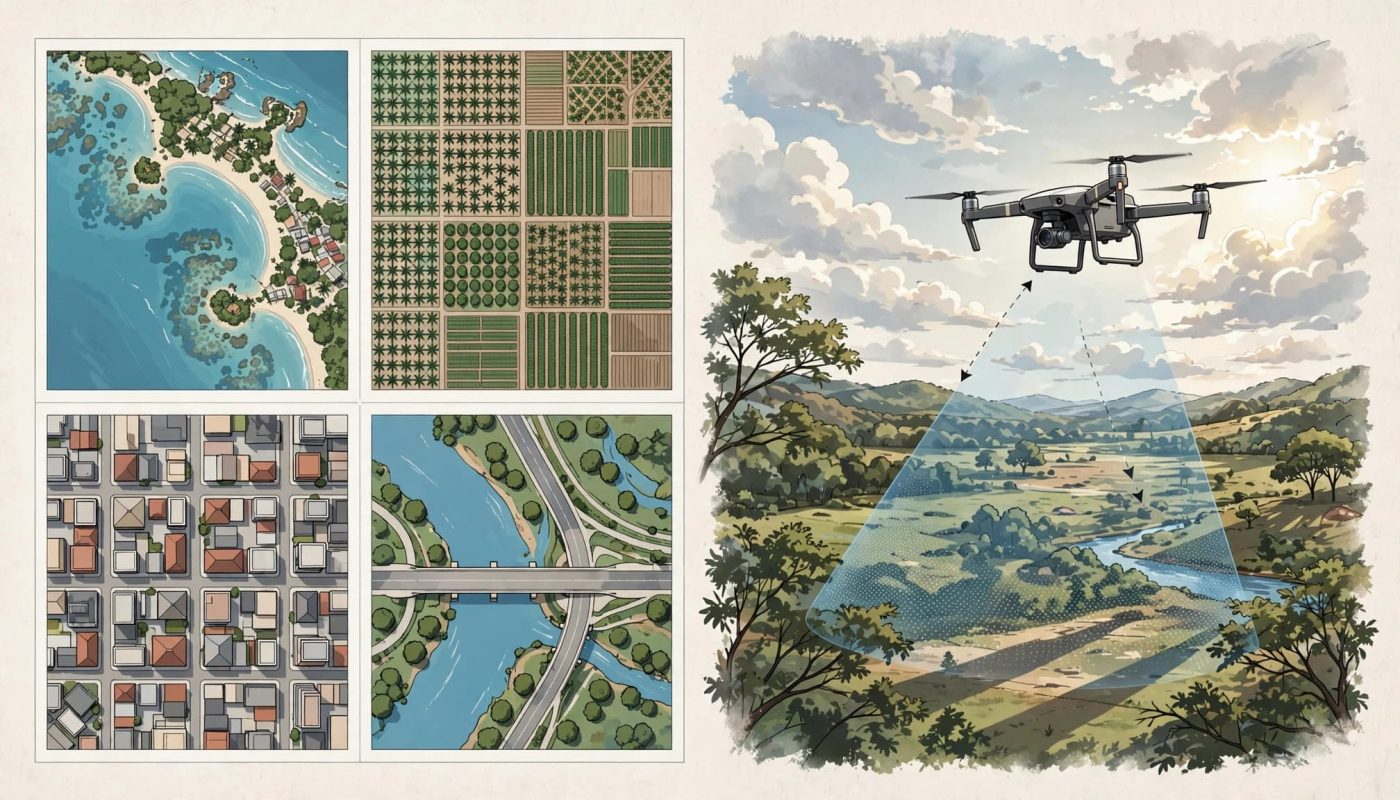
Data dari perkebunan sawit tidak otomatis mewakili pelabuhan atau kawasan perkotaan. Bentuk objek, pola bayangan, vegetasi, dan latar belakangnya berbeda. Karena itu, rencanakan pengambilan gambar berdasarkan lokasi penggunaan.
Sertakan variasi pencahayaan, sudut kamera, ketinggian, dan ukuran objek dalam piksel. Rekam pula objek yang sebagian tertutup pohon atau struktur. Kondisi ini penting untuk small object detection dan penanganan oklusi.
Simpan gambar asli beresolusi penuh. Catat waktu, lokasi, sensor, ketinggian, serta identitas misi. Metadata tersebut membantu mengelompokkan kegagalan model dan memisahkan data antarpenerbangan. Untuk pekerjaan pemetaan, panduan akuisisi foto udara dapat melengkapi perencanaan misi pengumpulan data.
Masukkan keselamatan dan tata kelola data
Permenhub Nomor 37 Tahun 2020 mengatur pengoperasian pesawat udara tanpa awak di ruang udara yang dilayani Indonesia. Izin akses lahan tidak menggantikan persetujuan pengoperasian yang diperlukan.
Rencana akuisisi perlu memuat area operasi, risiko terhadap orang, dan prosedur penghentian misi. Hindari menambah variasi data dengan menerbangkan drone dalam kondisi yang melampaui batas operasionalnya.
Untuk kawasan industri, batasi akses ke gambar dan koordinat aset sensitif. Bila terdapat informasi pribadi yang tidak diperlukan, lakukan penyamaran sebelum membagikan dataset.
Gunakan dataset publik sebagai pembanding
UAV-LADIS untuk citra udara dan oklusi
Dataset UAV-LADIS menyediakan referensi citra udara serta data oklusi tiga dimensi. Bagian citranya direkam menggunakan DJI Mini 3 di kawasan urban dan suburban Shanghai. Dataset tersebut mencakup 10 rangkaian video, resolusi 1920×1080, dan ketinggian terbang 90 meter.
Bagian oklusi 3D berisi 212 skenario sintetis. Penyusunnya menggunakan 57 model jembatan serta 31 model pohon tepi jalan untuk membangun 155 skenario berbasis pohon melalui SketchUp.
Selanjutnya, Blender digunakan untuk rendering dan voxelisasi. Keluarannya berupa peta kedalaman dari atas dan grid voxel 3D yang bersesuaian. Data sintetis membantu mempelajari oklusi, tetapi evaluasi lokal tetap membutuhkan rekaman nyata.
Dataset Roboflow untuk memahami pembagian dan ekspor
Salah satu dataset drone di Roboflow memuat 647 gambar berlisensi CC BY 4.0. Pembagiannya mencakup 453 gambar training (70%), 129 validation (20%), dan 65 test (10%).
Versi tersebut memakai auto-orient dan resize stretch menjadi 640×640, tanpa augmentasi. Ini adalah konfigurasi versi dataset, bukan aturan baku untuk semua proyek.
Dataset publik dapat menghemat biaya akuisisi awal, sedangkan pengumpulan lokal membutuhkan anggaran penerbangan dan anotasi. Layanan kurasi atau pelabelan berbayar dapat membantu kapasitas kerja, tetapi tidak menjamin kecocokan data. Perhatikan lisensi, termasuk kewajiban atribusi CC BY 4.0, serta kesesuaian kelas objek dan sudut pandangnya.
Kurasi dan label gambar secara konsisten
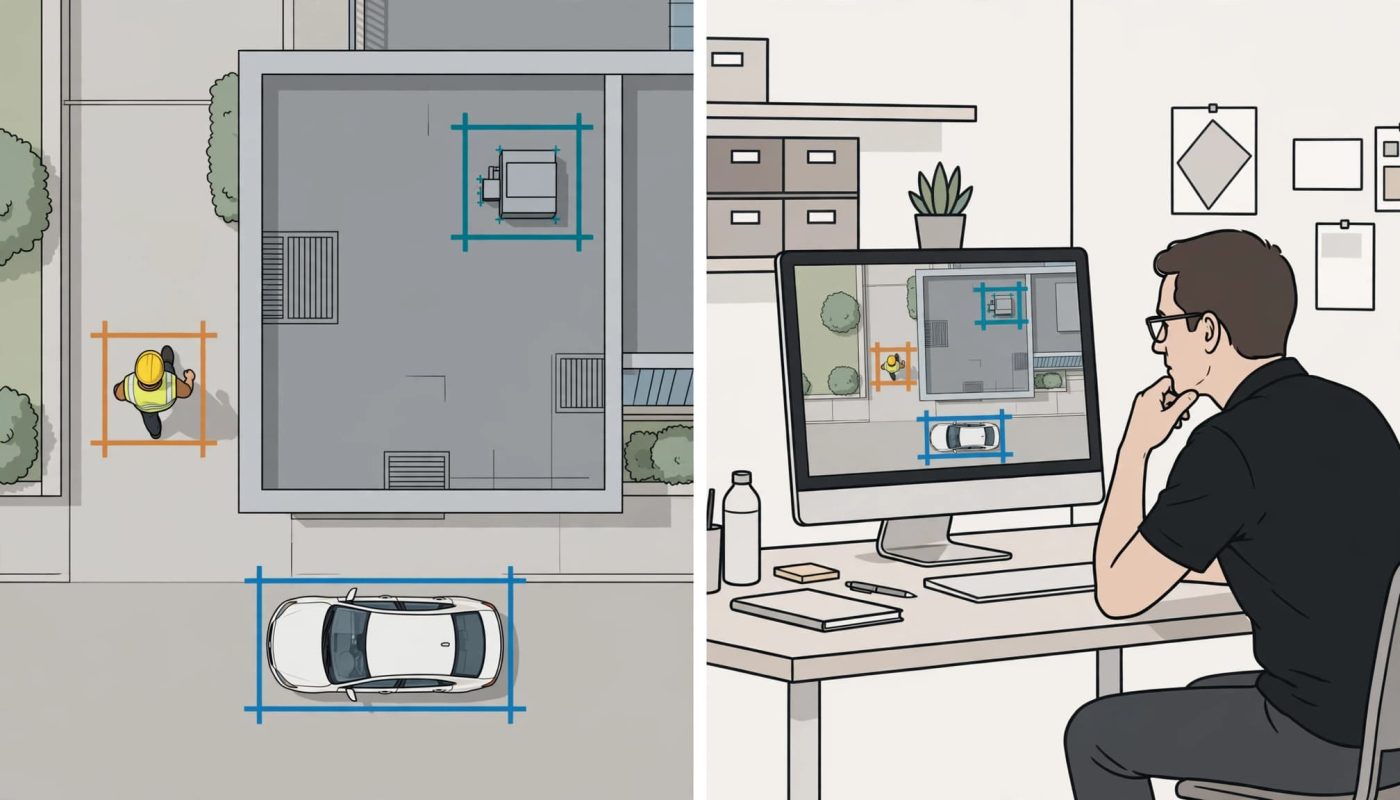
Mulai kurasi dengan membuang berkas rusak dan duplikat yang tidak menambah informasi. Namun, jangan menghapus seluruh gambar sulit. Bayangan kuat, gerakan, dan oklusi tetap perlu terwakili bila muncul dalam operasi nyata.
Susun pedoman anotasi sebelum pelabelan massal. Jelaskan batas setiap kelas, aturan objek terpotong, serta perlakuan terhadap objek sangat kecil. Untuk bounding box, tentukan apakah kotak mengikuti bagian terlihat atau perkiraan keseluruhan objek, lalu gunakan aturan secara konsisten.
CVAT dan Label Studio dapat membantu pekerjaan anotasi. Apa pun alatnya, satu gambar harus menggunakan definisi kelas yang sama dengan gambar lainnya. Nomor kelas juga tidak boleh berubah ketika dataset diekspor ulang.
Sertakan gambar negatif yang memang tidak mengandung objek target. Data ini membantu model menghadapi latar belakang tanpa menghasilkan deteksi palsu berlebihan.
Lakukan tinjauan oleh anotator kedua, terutama pada kelas langka dan gambar sulit. Perbaiki objek terlewat, kotak terlalu longgar, dan label keliru sebelum pelatihan.
Terakhir, simpan versi dataset beserta pedoman label, daftar berkas, dan riwayat perubahan. Tanpa pencatatan ini, perbandingan eksperimen sulit ditelusuri. Pisahkan anotasi mentah dan hasil koreksi agar perubahan bisa diaudit. Untuk data geospasial, pertahankan metadata koordinat pada arsip internal meskipun salinan untuk pelabelan tidak memerlukannya.
Pilih format anotasi dan prapemrosesan
Format berikut memenuhi kebutuhan yang berbeda.
| Format | Isi utama | Penggunaan umum |
|---|---|---|
| YOLO TXT dan YAML | Koordinat kotak ternormalisasi; konfigurasi kelas dan lokasi data | Pelatihan keluarga YOLO |
| COCO JSON | Informasi gambar, kategori, dan anotasi dalam JSON | Pertukaran data dan evaluasi |
| Pascal VOC XML | Anotasi per gambar dengan koordinat piksel | Pipeline berbasis VOC |
Ekspor lain yang tersedia mencakup TFRecord, CreateML JSON, dan PaliGemma JSONL. Pilih format sesuai pipeline pelatihan. Mengganti ekstensi berkas saja tidak mengonversi anotasi.
Resolusi 640×640 umum digunakan dalam eksperimen YOLOv8 karena memberikan ukuran masukan yang konsisten. Namun, ukuran ini bukan keharusan. Gambar yang diperkecil dapat kehilangan detail objek kecil.
Resize stretch mengubah rasio bentuk gambar, sedangkan letterbox mempertahankan proporsi dengan menambahkan padding. Dokumentasi prapemrosesan Roboflow menjelaskan pilihan pengolahan gambar tersebut.
Gunakan transformasi yang sama saat pelatihan dan inferensi. Jika gambar dipotong menjadi tile, sesuaikan bounding box dan hindari kehilangan label di batas potongan. Normalisasi harus mengikuti pipeline model, bukan diterapkan berulang tanpa tujuan. Simpan konfigurasi resize dan padding bersama versi dataset agar eksperimen berikutnya menggunakan masukan yang setara.
Pisahkan data sebelum menerapkan augmentasi
Kelompokkan berdasarkan misi, lokasi, dan waktu
Pembagian 70% training, 20% validation, dan 10% test dapat menjadi titik awal. Namun, pencegahan kebocoran data lebih penting daripada rasio persisnya.
Frame video yang berdekatan hampir identik. Jika sebagian masuk training dan sisanya masuk test, model dapat terlihat akurat karena mengenali adegan yang sama.
Pisahkan berdasarkan kelompok penerbangan sebelum ekstraksi atau pembagian frame. Frame bertetangga dari satu video tidak boleh tersebar ke training dan test.
Sisihkan lokasi atau hari pengambilan yang berbeda untuk pengujian. Setelah itu, gunakan validation untuk memilih model dan ambang deteksi. Test tetap terpisah sampai evaluasi akhir.
Terapkan augmentasi yang masuk akal
Flipping, rotasi, dan distorsi warna meningkatkan variasi data serta membantu mengurangi overfitting. Blur juga dapat mensimulasikan sebagian penurunan kualitas citra. Namun, transformasi harus tetap sesuai karakter operasi.
Riset deteksi drone berbasis YOLOv8 melaporkan penggunaan rotasi dan blurring untuk meningkatkan akurasi deteksi. Penilaiannya mencakup precision, recall, dan mAP50-95.
Albumentations dapat membantu menerapkan augmentasi secara sistematis, termasuk perubahan koordinat bounding box. Terapkan augmentasi pada training saja. Validation dan test perlu mempertahankan kondisi evaluasi tanpa variasi buatan yang mengaburkan hasil. Hindari rotasi atau distorsi berlebihan yang menghasilkan adegan mustahil untuk kamera operasional.
Validasi akurasi sekaligus kinerja onboard
Baca metrik sesuai risiko kesalahan
Precision mengukur ketepatan deteksi positif, sedangkan recall mengukur seberapa banyak objek target berhasil ditemukan. F1-score merangkum keduanya. IoU mengukur tumpang tindih bounding box prediksi dan anotasi.
mAP50-95 menghitung rata-rata AP pada ambang IoU 0,50 sampai 0,95. Laporkan juga hasil per kelas dan ukuran objek. Nilai agregat dapat menyembunyikan kegagalan pada objek kecil.
Penelitian lokalisasi drone berbasis stereo vision menggunakan UAVfly berisi 1005 gambar drone beranotasi. Gambar diubah menjadi 640×640 dan dinormalisasi sebelum pelatihan YOLOv8.
Penelitian tersebut melaporkan accuracy 0,930; precision 0,942; recall 0,933; F1-score 0,938; IoU 0,873; dan mAP 0,934. Hasil ini berlaku untuk eksperimen tersebut, bukan jaminan pada dataset lokal.
Ukur pipeline pada perangkat target
Uji latensi total, termasuk pengambilan gambar, prapemrosesan, inferensi, dan pascapemrosesan. Kecepatan model di komputer pelatihan tidak menggambarkan keseluruhan sistem onboard.
Jika model mengalami quantization atau perubahan format, evaluasi ulang akurasinya. Rekam pula penggunaan memori, kestabilan pemrosesan, dan jumlah frame yang terlewat.
Selanjutnya, kelompokkan kesalahan menurut lokasi, pencahayaan, ketinggian, serta oklusi. Gunakan hasilnya untuk menentukan akuisisi tambahan. Dalam inspeksi berisiko tinggi, recall dan kebutuhan tinjauan manusia harus mengikuti konsekuensi objek yang terlewat. Uji lapangan juga perlu mencakup adegan tanpa target agar beban alarm palsu terlihat.
Tambahkan LiDAR bila tugas membutuhkan geometri
Untuk deteksi visual, foto RGB bisa mencukupi. Sementara itu, pemahaman bentuk medan atau struktur tiga dimensi memerlukan pendekatan dataset berbeda.
Point cloud berisi titik dengan koordinat X, Y, dan Z. LiDAR mengukur permukaan melalui pulsa laser, sedangkan fotogrametri membangun geometri dari foto bertumpang tindih. Pulsa LiDAR sendiri tidak merekam warna; warna membutuhkan sumber citra tambahan.
Data LiDAR sering didistribusikan sebagai LAS atau LAZ terkompresi. Ukuran kumpulan data dapat mencapai gigabyte hingga terabyte. Pada data geospasial, simpan sistem koordinat, satuan, dan metadata sensor.
DJI Terra dapat digunakan untuk pengolahan point cloud dalam alur kerja DJI yang sesuai. Namun, point cloud hasil survei tidak otomatis menjadi dataset AI berlabel. Tugas klasifikasi memerlukan anotasi titik, sedangkan deteksi 3D membutuhkan label spasial yang sesuai.
OpenTopography menyediakan unduhan data massal bagi pengguna terdaftar. Akun gratis dapat digunakan untuk mengakses dataset publik; tidak semuanya berasal dari drone. Untuk unduhan berbasis S3 yang tersedia, AWS CLI menggunakan aws s3 cp atau aws s3 sync sesuai lokasi berkas yang disediakan.
Kesimpulan: bangun data yang mewakili operasi
Dataset lokal drone yang berguna memiliki label konsisten, kondisi lapangan yang terwakili, dan pengujian tanpa kebocoran. Jumlah gambar besar belum menjamin model mampu bekerja pada lokasi baru.
Hubungkan hasil evaluasi dengan kebutuhan onboard, lalu tambahkan data berdasarkan kesalahan yang terukur. Kesesuaian data dengan operasi adalah dasar keputusan pengembangan.
Kami di DJI Ratu Enterprise siap membantu Anda mendiskusikan produk, solusi, pelatihan, dan implementasi DJI Enterprise. Silakan konsultasikan kebutuhan proyek Anda agar pengumpulan data dan pilihan perangkat selaras dengan tujuan operasional.