
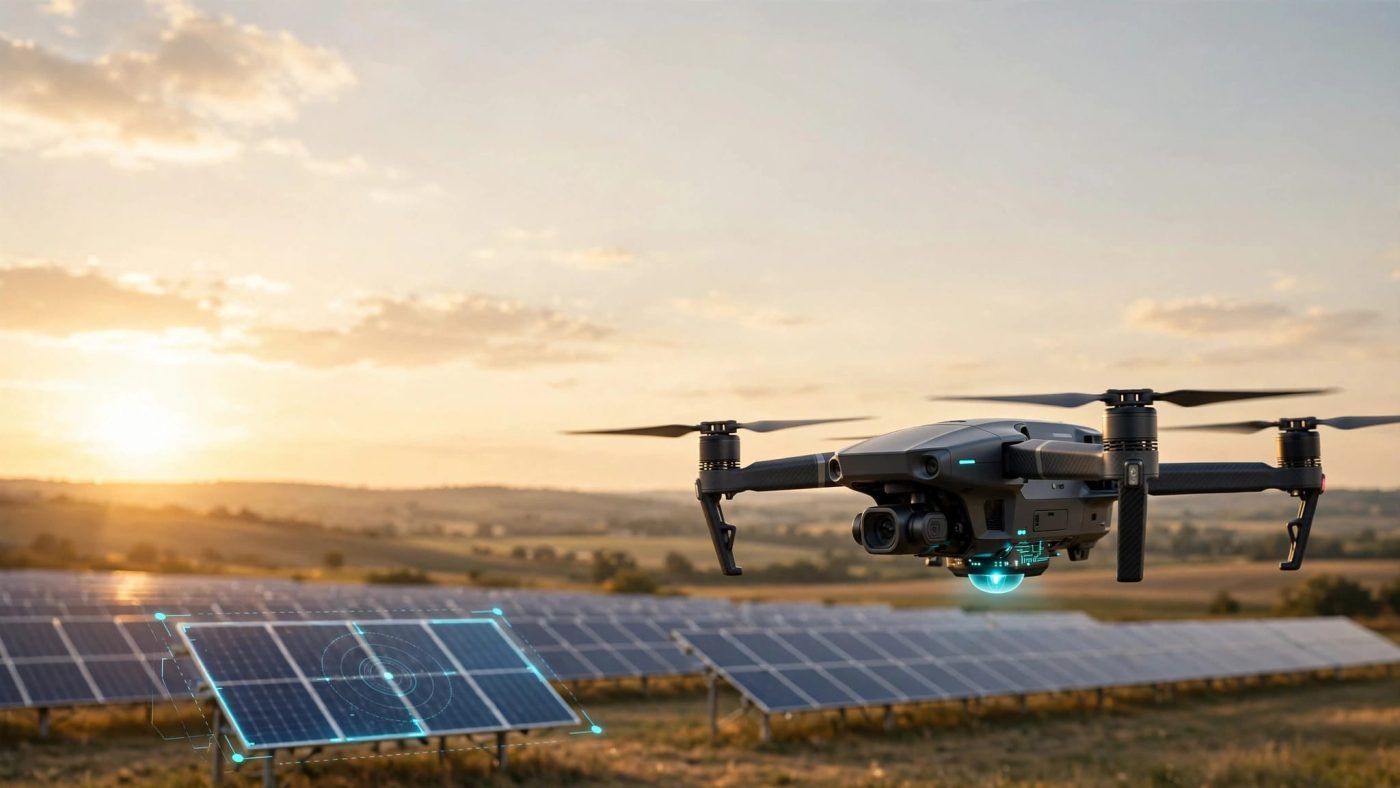
Hasil analisis yang datang setelah drone mendarat bisa terlambat untuk menentukan pengambilan gambar ulang atau memprioritaskan lokasi pemeriksaan. AI onboard drone menawarkan pemrosesan langsung di pesawat, tetapi manfaatnya bergantung pada keputusan operasional yang perlu Anda ambil.
Komputasi tambahan membawa kebutuhan daya, pengelolaan panas, dan validasi, sehingga belum tentu cocok untuk setiap misi. Pemrosesan di darat atau cloud tetap masuk akal untuk pekerjaan yang tidak membutuhkan respons segera.
Mulailah dengan menentukan keluaran yang dibutuhkan, lalu pilih arsitektur dan perangkat yang mendukungnya.
Poin-Poin Utama
- AI onboard paling berguna ketika hasil analisis dibutuhkan saat penerbangan dan dapat memicu tindakan yang jelas, seperti mengambil citra tambahan atau menandai lokasi untuk diperiksa.
- Pemrosesan onboard tidak selalu menjadi pilihan terbaik. Untuk pekerjaan yang tidak membutuhkan respons segera, komputer lapangan atau cloud dapat mengurangi beban daya, panas, dan komputasi pada drone.
- Pilih perangkat keras berdasarkan kebutuhan model dan misi, bukan hanya angka TOPS. Perhitungkan juga konsumsi daya seluruh sistem, massa tambahan, suhu, waktu terbang, serta kompatibilitas platform.
- Validasi model menggunakan data misi yang relevan dan ukur kesalahan, keterlambatan ujung ke ujung, serta dampaknya terhadap alur kerja. Temuan AI perlu menyertakan bukti dan memiliki proses verifikasi serta penanggung jawab.
- Deteksi objek tidak sama dengan navigasi atau penghindaran rintangan. Pisahkan analitik dari kendali penerbangan sampai integrasinya tervalidasi, dan pastikan operator dapat mengambil alih.
Bedakan Pemrosesan Onboard, di Darat, dan Cloud
Pemrosesan onboard menjalankan model AI menggunakan komputer yang berada di drone. Data kamera atau sensor masuk ke model, kemudian sistem menghasilkan keluaran seperti deteksi objek atau penanda area pemeriksaan.
Namun, tampilan hasil secara langsung pada pengendali tidak otomatis membuktikan analisis berlangsung di pesawat. Komputasi juga bisa berjalan pada pengendali, komputer lapangan, atau server setelah menerima transmisi data.
Kajian mengenai arsitektur edge computing untuk UAV membahas berbagai penempatan sumber daya komputasi. Karena itu, istilah edge perlu diperjelas dalam proposal teknis, bukan dianggap selalu berarti onboard.
Perbandingan berikut membantu menentukan lokasi pemrosesan.
| Lokasi komputasi | Kebutuhan koneksi | Pertimbangan utama |
|---|---|---|
| Onboard | Inferensi lokal dapat berjalan tanpa internet | Daya, panas, berat, dan kapasitas komputasi terbatas |
| Komputer lapangan | Membutuhkan jalur transfer data dari drone | Beban komputasi pesawat lebih ringan |
| Cloud | Membutuhkan jaringan untuk mengirim data | Mendukung pemrosesan terpusat dan kolaborasi |
Pilihan gabungan sering lebih sesuai. Drone menyaring kejadian penting, sementara komputer lapangan atau cloud menyimpan bukti dan menjalankan analisis lanjutan.
Meskipun inferensi berlangsung lokal, operasi tetap membutuhkan pengaturan kendali dan komunikasi yang aman. Kehilangan internet tidak sama dengan kehilangan tautan kendali.
Mulai dari Keputusan yang Dibutuhkan Saat Terbang
Tetapkan tindakan setelah model menghasilkan temuan
Kasus penggunaan yang kuat menghubungkan keluaran AI dengan tindakan jelas. Penanda objek dapat meminta operator memeriksa ulang, mengambil citra tambahan, atau mencatat koordinat untuk tim lapangan.
Sebaliknya, deteksi yang hanya menambah kotak pada layar belum tentu memperbaiki pekerjaan. Tentukan siapa yang menerima temuan, kapan harus merespons, dan bukti apa yang diperlukan.
Rumusan kebutuhan sebaiknya menyebut objek, kondisi pengamatan, keluaran, serta tindakan penerima. Dengan begitu, tim teknis dapat menilai kebutuhan model tanpa menebak tujuan proyek.
Tentukan batas waktu respons
Keputusan yang harus terjadi sebelum drone melewati objek lebih membutuhkan pemrosesan lokal. Sementara itu, laporan inventaris mingguan biasanya tidak membutuhkan analisis setiap bingkai saat terbang.
Tetapkan batas keterlambatan berdasarkan pekerjaan, bukan angka kecepatan model yang terlihat menarik. Ukur waktu sejak kamera merekam hingga operator menerima hasil yang dapat ditindaklanjuti.
Jika respons tidak mendesak, pemrosesan setelah penerbangan bisa mengurangi kompleksitas. Namun, onboard tetap layak dipertimbangkan apabila konektivitas buruk atau pengiriman seluruh video membebani jaringan.
Prioritaskan Inspeksi dan Pencarian yang Butuh Respons Cepat
Inspeksi aset: temukan kandidat, lalu verifikasi
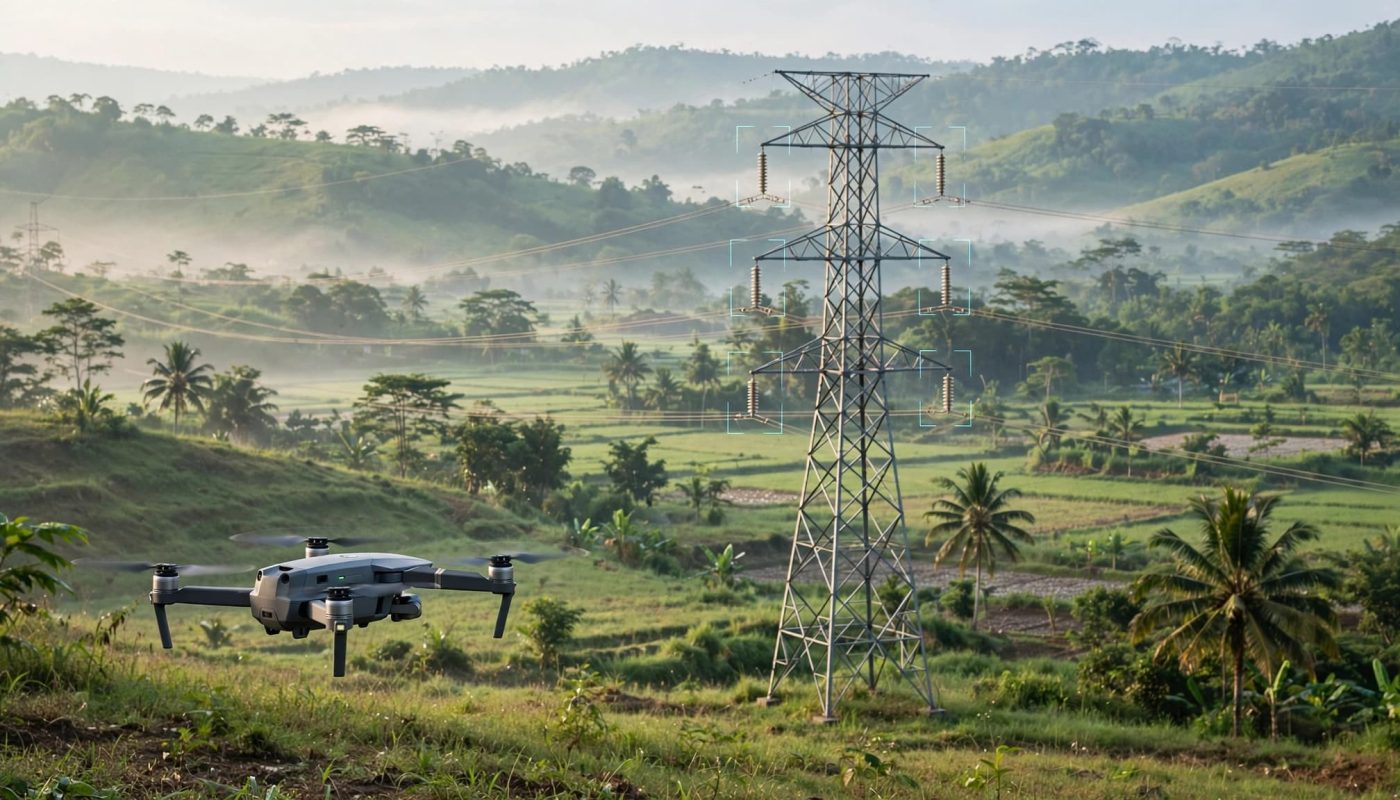
Pada inspeksi jaringan listrik, bangunan, atau fasilitas industri, model khusus dapat membantu menyaring citra yang memerlukan pemeriksaan lebih lanjut. Nilainya meningkat jika temuan muncul saat operator masih bisa mengambil sudut tambahan.
Tetapi kemampuan mengenali jenis aset berbeda dari kemampuan menilai kerusakannya. Deteksi insulator, misalnya, belum membuktikan sistem mampu mengidentifikasi retakan kecil.
DJI mencantumkan smart detection dan pengukuran laser range finder dalam spesifikasi resmi Matrice 4 Series. Kebutuhan inspeksi khusus tetap memerlukan pemeriksaan kemampuan model, sensor, dan konfigurasi yang tersedia.
Saat memilih sensor, gunakan perbandingan Matrice 4T dan 4E sebagai pertimbangan awal, kemudian cocokkan dengan kebutuhan bukti visual atau termal.
Pencarian: kurangi beban pengamatan operator
Dalam pencarian di area luas, model yang tervalidasi dapat membantu menandai kandidat objek untuk ditinjau operator. Ini merupakan kebutuhan pengembangan dan pengujian, bukan kemampuan yang otomatis tersedia pada setiap drone.
Vegetasi, bayangan, objek tertutup, dan ukuran target dalam citra memengaruhi hasil. Oleh sebab itu, pencarian tetap membutuhkan pola penyisiran dan prosedur verifikasi.
Area tanpa penanda AI belum tentu bebas target. Objek yang terlewat model tetap menjadi risiko dalam evaluasi cakupan pencarian.
Untuk tugas keselamatan publik, catat pula area yang sudah diamati agar operator dapat membedakan cakupan pengamatan dari hasil deteksi.
Pertanian dan Pemetaan Tidak Selalu Membutuhkan AI Onboard
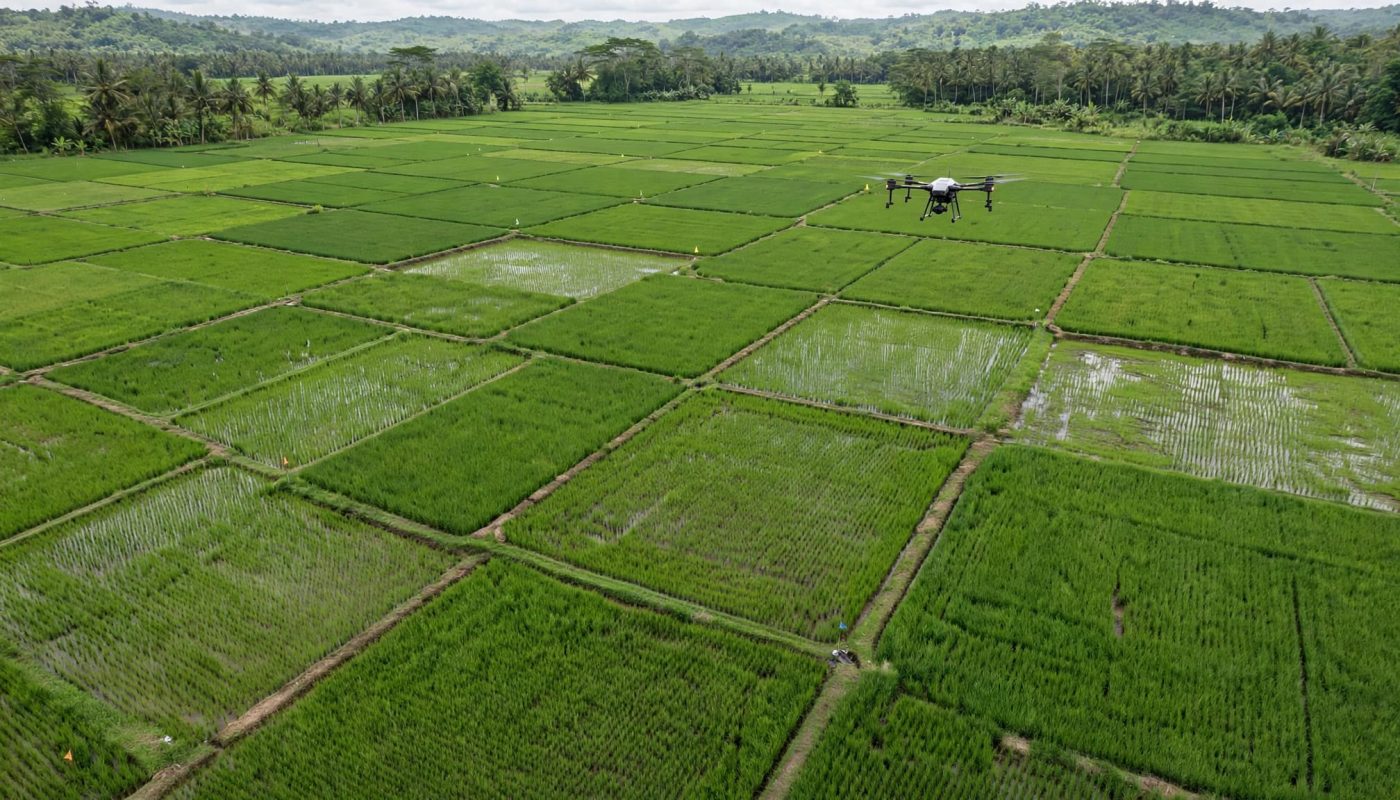
Pemantauan pertanian membutuhkan data yang konsisten antarperiode. Citra multispektral membantu agronom membaca variasi kondisi tanaman dan menentukan area pemeriksaan, tetapi tidak otomatis menjelaskan penyebab stres.
AI onboard layak dievaluasi ketika hasil perlu memengaruhi pengambilan data saat itu juga. Misalnya, sistem khusus dapat menandai bagian petak yang perlu difoto ulang, asalkan fungsi tersebut benar-benar tersedia dan tervalidasi.
Sebaliknya, penghitungan hasil panen atau penilaian kondisi lahan sering membutuhkan data tambahan dan pemeriksaan lapangan. Analisis setelah penerbangan mungkin lebih sesuai daripada memaksakan seluruh proses ke drone.
Dalam alur pengolahan data menggunakan DJI Terra, data multispektral dari perangkat seperti Mavic 3M dapat diolah menjadi peta NDVI dan NDRE. Alur ini tidak boleh disebut inferensi onboard hanya karena datanya berasal dari drone.
Untuk pemetaan konstruksi, prioritas awal tetap kualitas akuisisi, cakupan, serta ketelitian hasil. AI bisa membantu pemeriksaan data, tetapi tidak menggantikan kontrol kualitas survei.
Karena itu, pilih sensor dan metode pengolahan berdasarkan pertanyaan agronomis atau kebutuhan geospasial. Label AI sendiri tidak menjamin peta lebih akurat.
Pilih Perangkat Keras Berdasarkan Beban Kerja dan Daya
Cocokkan komputer dengan model, bukan hanya TOPS
NVIDIA Jetson menyediakan platform komputasi untuk pengembangan computer vision. Menurut daftar modul resmi NVIDIA Jetson, Jetson Orin Nano memiliki pilihan daya antara 7 W dan 25 W.
Angka tersebut merupakan pilihan daya modul, bukan konsumsi total pesawat. Kamera, media penyimpanan, papan pendukung, dan sistem pendinginan turut memengaruhi kebutuhan listrik.
DJI juga menawarkan komputer onboard Manifold 3 dengan kemampuan komputasi yang dinyatakan sebesar 100 TOPS. Dokumentasinya menjelaskan pemasangan pada platform Matrice 400.
Namun, TOPS tidak langsung menunjukkan kecepatan aplikasi Anda. Resolusi masukan, format numerik, dukungan operator model, dan perpindahan data menentukan kinerja nyata.
Jangan menganggap modul dapat dipasang pada semua drone DJI. Periksa dukungan platform, antarmuka pengembang, akses sensor, firmware, serta persyaratan pemasangan.
Hitung seluruh dampak terhadap penerbangan
Beban tambahan mencakup komputer, dudukan, kabel, konverter daya, dan pendingin. Selain menambah massa, pemasangan dapat mengubah pusat gravitasi atau mengganggu aliran udara.
Panas berlebihan juga dapat menurunkan kecepatan komputasi. Karena itu, pengujian singkat di meja belum cukup menggambarkan operasi panjang di lapangan.
Bandingkan waktu terbang sebelum dan sesudah pemasangan dengan profil misi yang setara. Catat suhu, konsumsi daya, dan cadangan baterai saat kembali.
Penghematan energi dapat dilakukan melalui penurunan laju inferensi, pemrosesan area tertentu, atau pengaktifan model hanya ketika diperlukan. Setiap pengaturan tetap harus mempertahankan kemampuan mendeteksi kejadian penting.
Siapkan Model dan Validasi Menggunakan Data Misi
Optimalkan model tanpa mengorbankan target kecil
Keluarga YOLO dapat menjadi titik awal untuk deteksi objek. Sementara itu, pendekatan TinyML lebih sesuai untuk tugas sempit pada perangkat yang sangat terbatas.
Model siap pakai tetap membutuhkan evaluasi menggunakan citra udara. Sudut pandang atas, ketinggian, dan jarak pengamatan berbeda dari banyak dataset umum.
Kuantisasi dan pemangkasan model dapat mengurangi beban komputasi. Namun, penurunan resolusi masukan berpotensi membuat objek kecil kehilangan detail yang diperlukan untuk deteksi.
Mulailah dengan pengujian rekaman misi, lalu optimalkan hambatan terbesar. Jangan mengubah beberapa parameter sekaligus jika tim perlu mengetahui penyebab penurunan kualitas.
Ketika kondisi lapangan berbeda dari data pelatihan, kumpulkan contoh baru dan lakukan pelatihan ulang melalui proses terkendali. Penyesuaian model langsung di drone bukan persyaratan umum.
Ukur kesalahan yang memengaruhi pekerjaan
Precision mengukur proporsi deteksi yang benar, sedangkan recall menunjukkan proporsi target yang berhasil ditemukan. Keduanya perlu dinilai sesuai biaya kesalahan operasional.
Dalam pencarian, objek terlewat bisa lebih berbahaya daripada peringatan tambahan. Sebaliknya, terlalu banyak alarm palsu dapat membebani pemeriksa pada inspeksi rutin.
Pisahkan data pelatihan dan pengujian berdasarkan lokasi atau waktu pengambilan. Bingkai yang hampir identik pada kedua kelompok dapat membuat hasil terlihat lebih baik.
Uji pula keterlambatan ujung ke ujung, citra buram, suhu tinggi, dan gangguan transfer data. Untuk penghitungan objek, periksa apakah target yang sama dihitung berulang.
Setiap pembaruan model membutuhkan evaluasi ulang. Simpan versi model beserta hasil uji agar temuan bisa ditelusuri.
Integrasikan Hasil AI ke Alur Kerja dan Tata Kelola
Temuan AI perlu membawa bukti yang cukup untuk diproses. Sertakan waktu, lokasi, potongan citra, identitas aset bila tersedia, dan status verifikasi.
Studi kasus DJI mengenai DFDS dan Lorenz Technology menunjukkan pentingnya hubungan antara inspeksi drone dan sistem kerja pengguna. Informasi posisi serta identitas trailer diteruskan melalui Lorenz Hive ke sistem pengelolaan terminal.
Pelajarannya terletak pada keterhubungan informasi dengan pekerjaan berikutnya. Untuk inspeksi industri, keluaran bisa masuk ke antrean pemeriksaan sebelum menjadi perintah pemeliharaan.
Tetapkan pula penanggung jawab temuan yang meragukan. Tanpa kepemilikan proses, peringatan dapat menumpuk meskipun deteksinya akurat.
Dari sisi privasi, pemrosesan lokal dapat mengurangi kebutuhan mengirim seluruh video. Namun, penyimpanan lokal tetap memerlukan pembatasan akses dan pengamanan perangkat.
Bedakan data yang wajib disimpan untuk audit dari data yang tidak diperlukan. Atur masa penyimpanan, penghapusan, dan hak akses, terutama jika citra memuat orang atau informasi fasilitas sensitif.
Selain itu, periksa jalur ekspor data dan pencadangan. Tim operasional perlu mengetahui data mana yang tetap lokal dan mana yang terkirim melalui layanan terhubung.
Uji Kelayakan Operasional Sebelum Memperluas Penerapan
Mulailah dengan satu jenis aset dan satu keluaran yang terukur. Gunakan proses manual sebagai pembanding agar tim mengetahui apakah AI memang mengurangi pekerjaan.
Pilot penerapan perlu mengukur waktu pemeriksaan, jumlah temuan terverifikasi, pengambilan ulang, serta biaya per misi. Sertakan biaya pengembangan, pelabelan data, pelatihan operator, dan pemeliharaan model.
Kecepatan inferensi saja tidak cukup menjadi ukuran keberhasilan. Model yang cepat tetapi sering keliru bisa menambah beban verifikasi.
Sebelum uji terbang, tentukan perilaku sistem ketika model berhenti, kamera gagal, atau komputer terlalu panas. Operator harus mengetahui apakah analisis dihentikan sementara, misi dilanjutkan, atau drone perlu kembali.
Deteksi objek dan kendali penerbangan adalah fungsi berbeda. Pengenalan target tidak membuktikan kemampuan menghindari rintangan atau bernavigasi tanpa GNSS.
Karena itu, pisahkan keluaran analitik dari tindakan kendali sampai integrasinya mendapat validasi keselamatan. Tetapkan kewenangan operator untuk mengambil alih dan jangan mengubah batas operasi hanya karena model menunjukkan kinerja baik.
Perluasan penerapan baru masuk akal setelah hasil konsisten pada variasi kondisi yang relevan. Jika keuntungan hanya muncul pada cuaca atau lokasi tertentu, batas tersebut perlu tercantum dalam prosedur kerja.
Dokumentasi ini membantu tim pengadaan membandingkan solusi berdasarkan kemampuan yang terbukti, bukan demonstrasi terbaik vendor.
Pertanyaan yang Sering Diajukan
Apa yang dimaksud dengan AI onboard pada drone?
AI onboard menjalankan model analisis pada komputer yang berada di drone, misalnya untuk mendeteksi objek atau menandai area pemeriksaan. Hasil lokal dapat tersedia tanpa perlu mengirim seluruh data ke internet, tetapi tetap memerlukan sumber daya komputasi dan daya.
Kapan pemrosesan AI sebaiknya dilakukan onboard?
Pemrosesan onboard layak dipertimbangkan ketika operator perlu bertindak sebelum drone melewati objek, atau ketika konektivitas terbatas dan pengiriman seluruh video menjadi beban. Jika hasilnya cukup digunakan setelah penerbangan, pemrosesan di komputer lapangan atau cloud mungkin lebih sederhana.
Apakah setiap drone DJI dapat menggunakan komputer onboard seperti Jetson atau Manifold 3?
Tidak. Periksa dukungan platform, antarmuka pengembang, akses sensor, firmware, dan persyaratan pemasangan untuk model drone serta komputer yang dipilih.
Bagaimana cara memvalidasi model AI untuk misi drone?
Uji model dengan data udara yang mewakili lokasi, kondisi, ketinggian, dan target misi, lalu ukur precision, recall, serta keterlambatan hingga hasil dapat ditindaklanjuti. Uji juga kondisi kegagalan dan pastikan operator mengetahui cara mengambil alih atau menghentikan analisis.
Apakah deteksi AI onboard berarti drone dapat menghindari rintangan secara otomatis?
Tidak. Deteksi objek dan kendali penerbangan merupakan fungsi berbeda, sehingga deteksi target tidak membuktikan kemampuan bernavigasi atau menghindari rintangan. Integrasi dengan kendali penerbangan perlu divalidasi secara terpisah untuk keselamatan.
Pilih AI yang Membantu Keputusan Operasional
AI onboard drone paling berguna ketika hasilnya dibutuhkan selama penerbangan dan langsung mendukung tindakan yang jelas. Kelayakannya bergantung pada kualitas data, kapasitas perangkat, serta validasi operasional.
Analisis di darat atau cloud tetap tepat untuk pekerjaan yang membutuhkan pengolahan lebih besar tanpa respons segera. Pilih lokasi komputasi berdasarkan kebutuhan misi.
Untuk mengevaluasi pilihan tersebut, konsultasikan kebutuhan Anda dengan DJI Ratu Enterprise melalui WhatsApp 0813-6082-9991 atau email team@djiratu.id mengenai produk DJI Enterprise, solusi, pelatihan, dan implementasi yang sesuai dengan alur kerja tim.